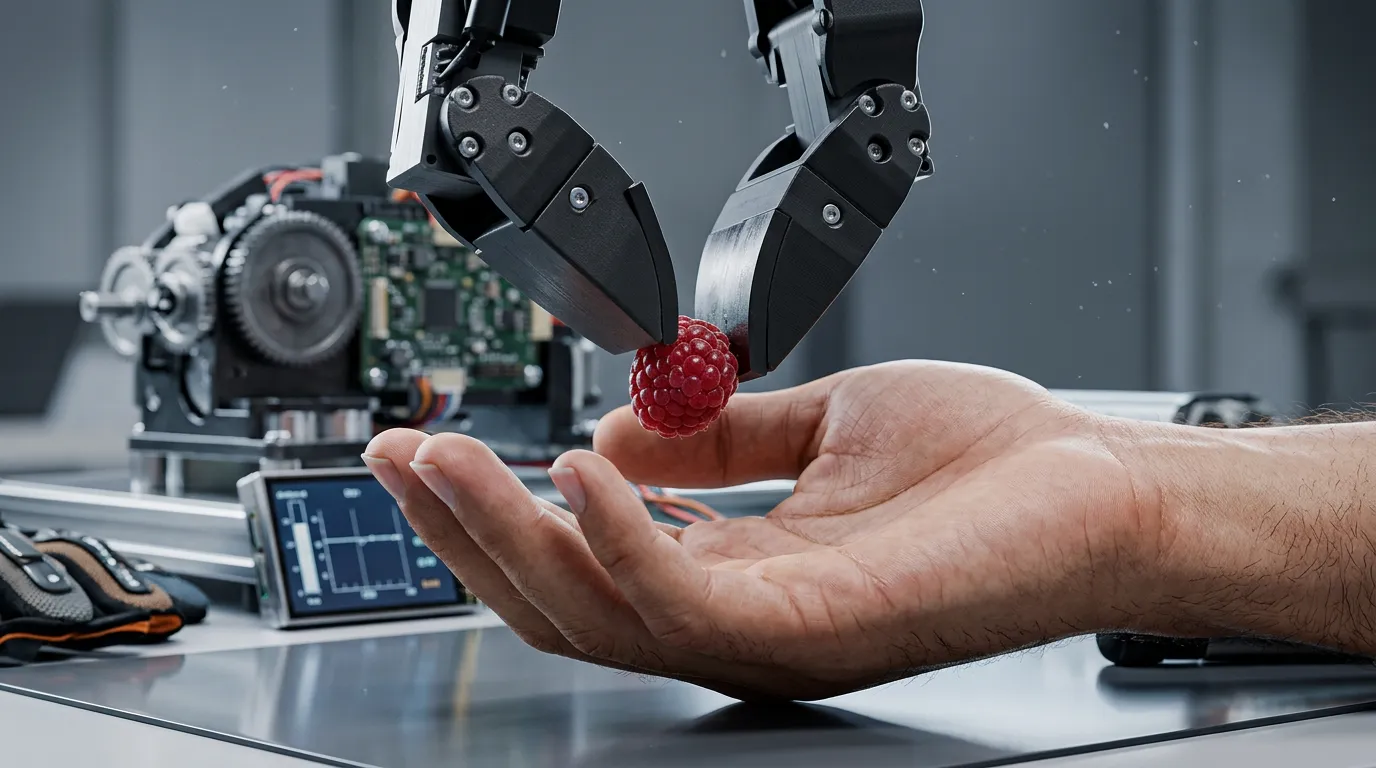
Несмотря на миллиарды долларов инвестиций и бесчисленное количество видеороликов, используемых в моделях глубокого обучения, роботы по-прежнему не очень хорошо справляются с тем, чтобы аккуратно поднимать небольшие предметы, пишет TechCrunch.
Все может измениться
Ситуация может измениться благодаря архитектуре манипулятора, разработанной компанией Eka Robotics, которая включает в себя чувствительный к силе захват и новый тип модели глубокого обучения.
Стартап, основанный профессором Массачусетского технологического института Пулкитом Агравалом и бывшим исследователем Google DeepMind Туомасом Хаарнойя, только что завершил раунд финансирования серии А на сумму $150 млн, в результате которого компания оценена в $1,45 млрд.
В эпоху бесконечных демонстраций роботов возможности Eka поражают даже опытных создателей роботов. Они говорят, что робот произвел «вау-эффект» по сравнению с другими демонстрациями роботов. Робот Eka смог «адаптироваться» к большому количеству различных объектов без переобучения. У него, по мнению экспертов, есть некая человечность.
Что умеет робот Eka, или как не раздавить малину
Робот Eka Robotics движется быстро и плавно. Он может поднять около 1500 объектов весом до 1 кг за час, по сравнению с примерно 600 у человека. Компания Eka утверждает, что он надежно поднимает объекты более чем в 95% случаев. И роботизированная рука достаточно прочная и не сломается.
Специалисты вручили роботу Eka малину, это любимый объект для экспериментов в лаборатории. Эксперимент показал, что роборука замедляется в нужный момент и аккуратно касается предмета.
Эти возможности являются следствием того, как была построена базовая модель. Вместо модели «зрение-язык-действие», которая обучается понимать взаимосвязь между языком, визуальными данными и действиями, здесь используется схема «зрение-сила-действие», которая фокусируется на взаимосвязи между языком, силовыми данными и действиями.
Компания Eka разработала уникальную роботизированную руку, которая оказалась более гибкой, чем традиционные захваты, и включает больше датчиков силы. Она реагирует на контакт, поэтому и не раздавливает малину.
Основатели компании уклончиво рассказывают о том, как им это удалось, по очевидным конкурентным соображениям, но суть сводится к использованию физического симулятора для моделирования множества сил, с которыми робот столкнется, пытаясь что-то захватить, и использованию этого для создания среды обучения с подкреплением, которую можно запускать в больших масштабах. Они утверждают, что могут сгенерировать тысячи часов опыта работы робота за считанные минуты.
Ключевая ставка Eka заключалась в том, что эту технику можно реализовать в больших масштабах с помощью моделирования.
«Eka решает проблему разрыва между универсальностью и производительностью, которая является серьезной проблемой для многих современных робототехнических систем», — утверждает Агравал.
Как сделать универсального робота полезным
В настоящее время наиболее универсальные физические модели ИИ — те, которые могут выполнять множество различных задач — не особенно хороши в этом. Но модели ИИ, обученные для выполнения одной конкретной задачи, могут не решить бизнес-задачу компании: перспектива генеративного ИИ заключается в том, что роботы могут быстро осваивать множество задач, даже новых.
Современные подходы хорошо справляются с созданием роботов, обладающих более широким кругозором, чем раньше. Astra, новейшая модель LLM от ChatGPT, может управлять роботом в незнакомой обстановке и выполнять с его помощью задачи, но медленно и с большими затратами.
Преимущество модели, подобной той, что разработана Eka, заключается в том, что она обрабатывает физические аспекты, в то время как более универсальная модель принимает решения о том, как решить проблему. Например, Astra может знать, что тарелки складываются в шкаф после мытья в посудомоечной машине, но модель Eka способна поднять тарелку, не разбив её.
Компании Eka еще предстоит доказать свою состоятельность на практике. Она проводит секретные пилотные проекты с рядом промышленных заказчиков, но переход от лабораторных испытаний к производственным линиям почти так же велик, как и разрыв между симуляцией и реальностью.
Самой большой проблемой может стать работа с интеграторами на реальных сборочных линиях, которые должны бесперебойно функционировать в течение года. Другой открытый вопрос - насколько эти методы применимы к различным задачам.
В настоящее время захватное устройство Eka, стоимость которого составляет менее $1000, рассчитано на 5 миллионов рабочих циклов, но конечная цель — достичь показателя в 20 миллионов циклов, установленного для стандартных промышленных манипуляторов.